
技術20 吸着型壁面走行ロボットによるトンネル覆工コンクリート品質調査
★吸着型壁面走行ロボットによるトンネル覆工コンクリート品質調査/東日本旅客鉄道(株)/佐藤工業(株)/(株)オンガエンジニアリング/道路・鉄道★
<概要説明>
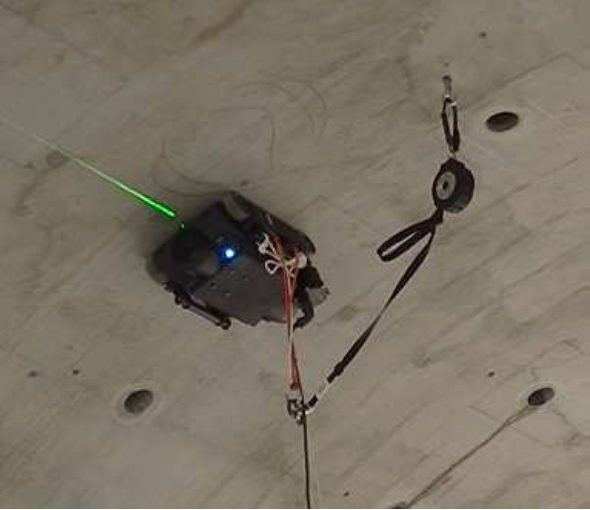
これまで高架橋・トンネルのコンクリート内部の点検・探査は人力作業であり、測定位置まで高所作業車の移動・据え付けを行うための時間がかかり労力を要します。吸着型壁面走行ロボットを活用することで測定箇所ごとの移動・高所作業車の盛替作業が簡略化され、省力化が期待されます。
<開発・導入の背景>
■従来の課題
高速道路・鉄道の高架橋の検査のため、人が検査機器を手に持ち、高所作業車に乗り検査を実施。数mおきに高所作業車を動かす必要があった。
■新たに導入した技術の概要
・東北新幹線の高架橋大規模改修工事の事前調査の使用目的のため、電磁波レーダーを搭載できる吸着型壁面走行ロボットを東日本旅客鉄道株式会社およびオンガエンジニアリングが共同開発をおこなった。
・使用実績:高架橋1Kmあたり約187時間から約163時間に約15%の効率化
<導入効果>
吸着型壁面走行ロボットによるトンネル覆工コンクリートの電磁波調査の実験により、有効な手段であることが確認された。今後、調査目的に応じた各種検査機器を吸着型壁面走行ロボットに搭載し検査することで、更なる効率化に寄与できる。
<今後の課題>
・位置情報の取得と自動運転・自動点検(省人化)
・点検結果および3次元座標との統合・記録システムの構築(省力化)
・落下防止等安全対策の簡素化
<参考文献>
令和3年度土木学会全国大会第76回年次学術講演会
「ロボットを活用したコンクリート橋鉄筋かぶり測定の効率化検討」
令和5年度土木学会全国大会第78回年次学術講演会
「かぶり測定ロボットの効率化検証と運用に向けた改良」
令和7年度土木学会全国大会第80回年次学術講演会
「吸着型壁面走行ロボットによる覆工コンクリートの電磁波探査」